
موانع فیزیکی و چالش پرزهای بلند
تفاوت در ضخامت، جنس الیاف و ارتفاع پرز فرشها، اولین و اصلیترین عامل توقف جاروهای رباتیک است. فرشهای پرزبلند یا پشمی، اصطکاک زیر چرخها را بهشدت افزایش میدهند. در مدلهای اقتصادی، موتور چرخها توان لازم برای غلبه بر این اصطکاک را ندارد و در نتیجه دستگاه روی لبه فرش متوقف شده یا شروع به چرخش دور خود میکند.
علاوه بر ضخامت، جزئیات ظاهری فرش نیز میتوانند باعث اختلال شوند:
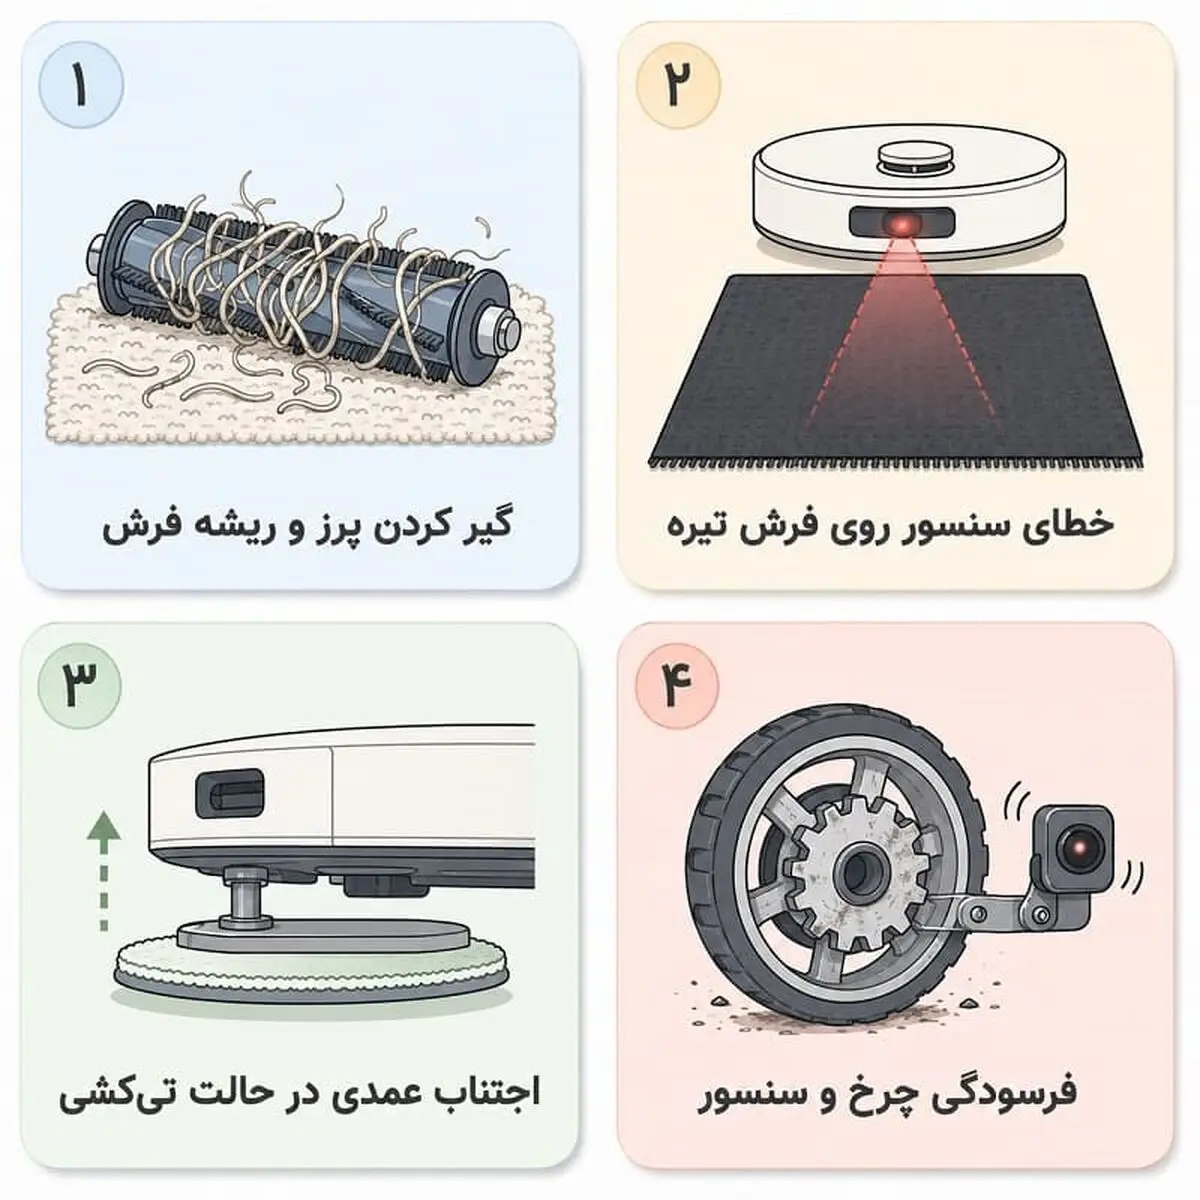
- ریشه و منگولهها:ریشههای آزاد فرش بهسرعت دور برس دوار یا برسهای جانبی میپیچند. این اتفاق منجر به قفل شدن موتور برس میشود و دستگاه برای جلوگیری از سوختن موتور، خطای «برس مسدود شده» را صادر کرده و حرکت را متوقف میکند.
- لبههای برجسته:استفاده از پدهای ضخیم زیر فرش، لبههای آن را به شکل یک پله کوچک تبدیل میکند که برای برخی مدلهای رباتیک عبورناپذیر است.
خطای سنسورها و توهم «پرتگاه»
سنسورهای تشخیص لبه (Cliff Sensors) در زیر دستگاه قرار دارند تا از سقوط ربات از پلهها جلوگیری کنند. این سنسورها بر اساس بازتاب نور کار میکنند. فرشهای با رنگ تیره یا مشکی، نور را جذب کرده و بازتاب کمی دارند؛ همین موضوع باعث میشود سنسور، رنگ تیره را با یک فضای خالی یا پرتگاه اشتباه بگیرد و برای جلوگیری از سقوط، از روی فرش عقبگرد کند.
تداخل نرمافزاری در حالت تیکشی
اگر جارو رباتیک در حالت جاروکشی روی فرش حرکت میکند اما در حالت تیکشی از آن دوری میکند، این یک رفتار عمدی نرمافزاری است. سیستمهای هوشمند برای جلوگیری از خیس شدن فرش و ایجاد رطوبت در الیاف، بهطور خودکار در حالت تیکشی از ورود به محدوده فرشها خودداری میکنند.
چه زمانی مشکل سختافزاری است؟
در صورتی که سنسورها را تمیز کردهاید و فرش شما تیره یا پرزبلند نیست، اما دستگاه همچنان روی فرش دچار مشکل است، احتمالاً با فرسودگی سختافزاری روبرو هستید. در این حالت، چرخها یا سنسورهای داخلی دچار آسیب شدهاند و نیاز به تعمیرات تخصصی دارند.