
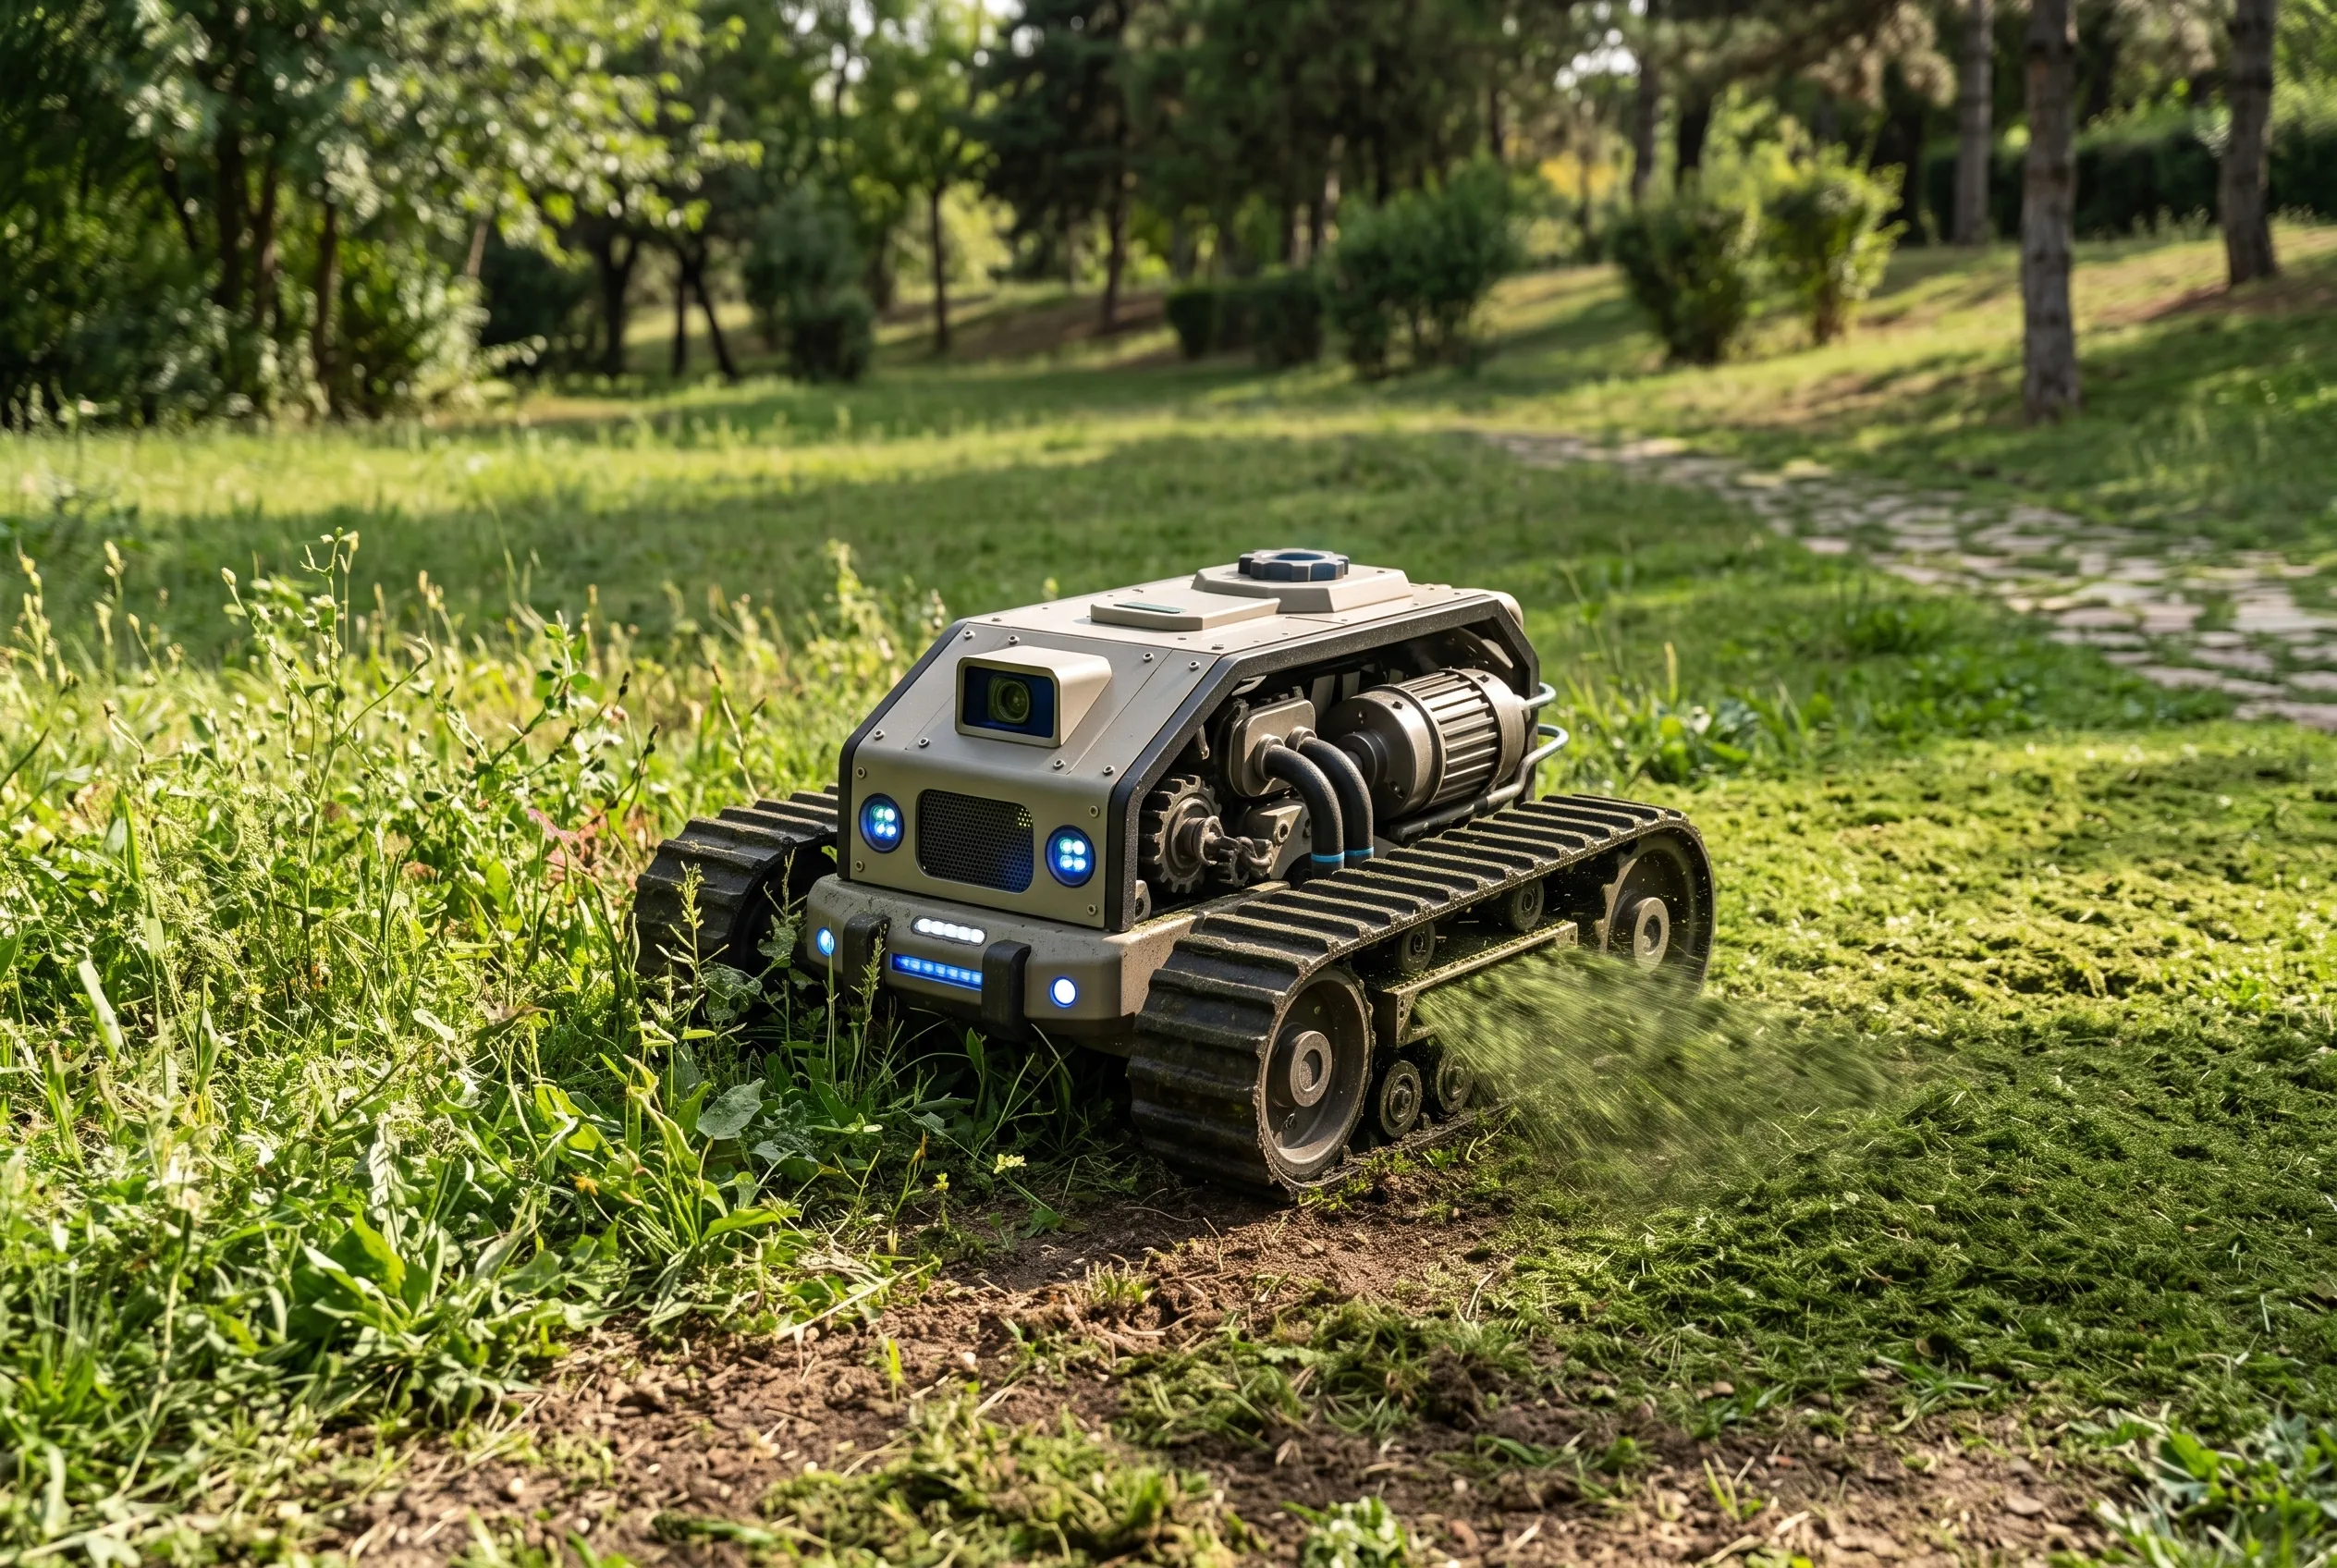
حل چالشهای سنتی در فضای سبز و مزارع
نگهداری از فضاهای سبز و زمینهای کشاورزی معمولاً با فعالیتهای تکراری و زمانبر همراه است. مهدی اسدی در طراحی دستگاه خود به این نکته توجه داشت که رشد بیش از حد چمنها، خطراتی مانند وجود اشیای تیز و تکههای شیشه را پنهان میکند. از سوی دیگر، کشاورزان برای کوتاه کردن علفهای هرز در مزارع، ناچار به استفاده از ماشینآلات سنگین و مصرفکننده سوخت هستند.
این ربات بهگونهای ساخته شده که بدون نیاز به دخالت مداوم نیروی انسانی، عملیات برش را آغاز کند. هدف نهایی این پروژه، کاهش حضور دائمی کاربر در کنار دستگاه و خودکارسازی بخشی از فرآیند نگهداری محیطهای سبز است تا بهرهوری افزایش و ریسکهای احتمالی کاهش یابد.
معماری فنی؛ از لایدار تا رزبری پای
قلب پردازشی این ربات بر پایه برد «رزبری پای» (Raspberry Pi) طراحی شده است. این برد وظیفه تحلیل دادهها و مدیریت دستورات را بر عهده دارد. برای اینکه ربات بتواند محیط اطراف را بهطور دقیق شناسایی کند، اسدی از سنسور «لایدار» (LiDAR) استفاده کرده است.
فرآیند کاری دستگاه در سه مرحله اصلی تعریف شده است:
- پایش محیط:ربات ابتدا با استفاده از سنسورها، محدوده مورد نظر را اسکن میکند.
- تحلیل و شناسایی:دادههای دریافتی توسط رزبری پای پردازش شده و موانع موجود یا مناطق ممنوعه شناسایی میشوند.
- عملیات برش:پس از تایید مسیر و شناسایی موانع، دستگاه بر اساس نیاز کاربر، عملیات کوتاه کردن چمنها یا علفها را آغاز میکند.
این ترکیب سختافزاری باعث شده تا ربات بتواند در شرایط سخت محیطی و شیبهای مختلف، پایداری خود را حفظ کرده و با دقت بالایی مسیر حرکت را مدیریت کند.